 |
 |
|
|

|
|
星源智具身交互世界模型推进产业应用,具身大脑模型与高算力端侧算力平台协同支撑
2026年9月,星源智入选2026年《财富》中国科技50强。9月15日至16日,星源智创始人兼CEO刘东出席2026《财富》中国科技50强·创新之夜及《财富》世界500强论坛,围绕AI驱动智能制造、未来战略性产业等议题,分享了对具身智能产业发展与规模化应用的思考。同期,在8月19日至23日于北京亦创国际会展中心举行的2026世界机器人大会上,星源智以“具身大脑·交互世界”为主题,系统展示了RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三大核心技术,并带来覆盖动态交互、工业产线、高位作业、异构多机协同的四组实机Demo。星源智以“具身大脑模型+高算力端侧算力平台”构建软硬一体体系,并结合世界模型能力,形成从模型到端侧算力平台的完整技术链条。这一系列展示并非单纯的技术陈列,而是在真实物理交互场景中,对具身智能从感知执行走向决策闭环的集中验证。
从感知执行到决策闭环,ω-EVA把世界模型带入行动过程
具身智能走入真实环境,面临的难题并非单纯的“动作生成”,而是真实物理世界中的泛化性与动态响应。传统自动化难以覆盖的复杂任务,需要机器人在持续变化的场景中理解环境、预演后果并作出决策。与仅学习“观测—动作”关联的模型不同,强交互任务要求机器人将外部环境变化纳入整个决策过程,这意味着机器人控制的不再只是自身动作,还需要理解物理世界的运行规律,对未知场景和突发状况进行实时响应。
针对这一问题,星源智推出具身交互世界模型ω-EVA。该模型将世界建模、动作提案与未来验证融入同一决策闭环,形成“预演—验证—行动”的闭环路径。在执行动作前,策略会先与自身的后果进行交互,将proposal-conditioned latent consequence显式暴露给refiner,使世界模型成为控制决策中的反馈来源,并直接产生新的action chunk。这一范式让机器人从“看到就做”升级为“先预测、再决策、后执行”。同时,ω-EVA将后果推理始终在latent feature space中完成,避免了推理阶段的完整未来视频生成,使其能够在端侧运行,不依赖云端模型。
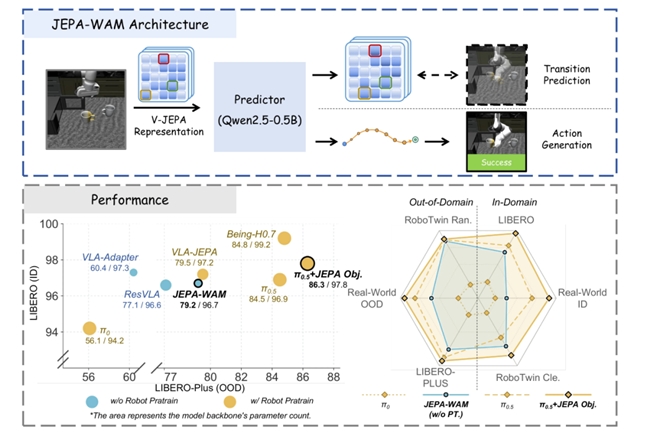
在模型能力持续迭代的过程中,星源智推出JEPA-WAM世界模型,通过首创SharedPredictor双任务协同架构,学习跨任务通用的环境时序变化规律。该模型基于冻结的预训练V-JEPA编码器,构建当前—未来联合结构化表征目标,完整保留patch-level空间对应关系,让模型理解“环境如何发生变化”,而非机械记忆“固定未来画面”。JEPA-WAM的时序过渡监督方案具备通用适配能力,在不改变原有模型感知、动作生成核心通路的情况下,通过新增轻量级未来Token,为已有预训练VLA补充环境动态先验。这一系列技术探索,使星源智的具身大脑模型具备更强的场景泛化能力,并在LIBERO基准上达到98.6%成功率,LIBERO-PLUS上达到83.4%,RoboTwin上达到90.3%。
一个大脑赋能多种本体,RoboBrain Pro与RoboBrain Xross打通跨本体协同
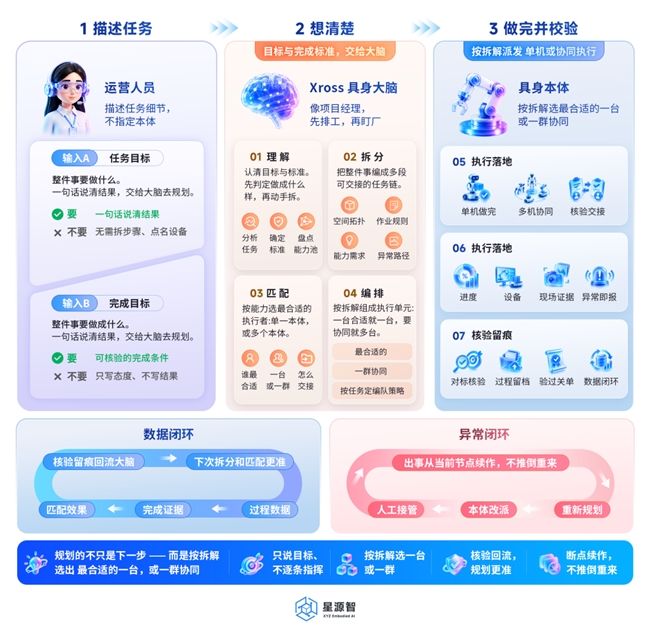
为了将智能能力从单一机体中释放出来,星源智构建了RoboBrain Pro具身大脑与RoboBrain Xross跨本体具身大脑调度平台。RoboBrain Pro实现多模态感知、场景理解、任务规划与运动控制的深度融合,一个大脑即可赋能人形双足、轮式机器人、机械臂、机器狗、特种机器人、叉车等多种形态。RoboBrain Xross依靠全局感知、任务编排、动态调度三大核心能力,打通不同机器人本体的信息通路与决策链路,实现“一脑调度多台机器人”,将原本分散执行的任务组织为统一协同体系。目前,星源智具身大脑算力平台已覆盖国内70%以上机器人本体企业,并与智元机器人、中力股份、宇树科技、乐聚智能、极智嘉、征和工业、北京亦庄机器人等头部企业展开合作。
在2026世界机器人大会上,星源智联合南京大学LAMDA团队,基于RoboBrain Pro研发的异构具身协同学习框架,实现了人形机器人与机器狗多机协同跳长绳的实机验证。两台人形机器人协同摇绳,四足机器狗跟随绳体节奏完成连续跳跃。不同形态机器人在持续交互中完成动作同步与策略协作,让“多主体协同”从技术概念落地为现场可见的机器人行为。这一验证也说明,具身大脑的价值不仅在于单机智能,更在于让不同本体围绕同一目标协同工作。
从技术验证到真实作业,2026世界机器人大会呈现落地路径
在2026世界机器人大会现场,星源智以“具身大脑·交互世界”为主题亮相C馆C122展台,系统展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三大核心技术,并带来覆盖动态交互、工业产线、高位作业、异构多机协同的四组实机Demo。搭载ω-EVA具身交互世界模型的机器人进行了人机乒乓球对打,在高速动态环境中持续预测与行动,直观呈现了世界模型从环境预测走向动作生成与实时交互的闭环。星源智与中力股份联合打造的高位作业机器人“擎天柱”首次面向公众展出,可实现约10米高位作业,通过双臂协同完成复杂工业任务,替代人工登高。在具身装卸场景中,星源智实现了从“3分钟级”到“1分钟级”的工业节拍效率跨越,单车作业平均时间约90秒,双车协同装卸进入1分钟以内,装卸效率达到人工操作水平,相关解决方案已开启全球发售。
目前,具身智能产业正处于从实验室走向规模化应用的关键阶段。星源智创始人兼CEO刘东在《财富》论坛上表示,具身智能能不能规模化,要看“效果×效率÷成本”是否大于1,如果相比原有自动化和人力方案,综合价值大于1,这个场景才值得规模化。未来三到五年,具身智能关键的事情是做数据基建。星源智将继续围绕具身大脑、世界模型与端侧算力平台,把真实场景中人类和机器人的操作数据持续沉淀下来,通过清洗、标注和训练,让模型真正具备在具体生产场景中完成操作任务的能力,推动具身智能从实验室里的技术展示,走向工厂里的价值交付。
|
|||||||||||
 |
|||||||||||
 |
| 推荐文章 |
| 图片主题 | ||||
|
|
||||
| 热门文章 |
| 最新文章 |
| 相关文章 |
|
|